

1. 서 론
2. 관련 연구
2.1 선행 연구의 고찰
2.2 기존 안전기준 및 선행 연구의 한계
3. 고가작업 현장의 위험 요인 분석
3.1 위험 유형 분류
3.2 위험 유형별 발생 특성과 대응 방향
4. AIoT 기반 통합 안전관리 시스템 설계
4.1 시스템 설계 개요 및 원칙
4.2 센싱 및 데이터 수집 계층
4.3 엣지 기반 위험 판단 계층
4.4 관제 및 알림 계층
5. 위험 유형별 대응 로직 설계
5.1 전도 위험 대응 로직
5.2 추락 위험 대응 로직
5.3 낙하물 위험 대응 로직
5.4 끼임·충돌 및 과부하 위험 대응 로직
5.5 정량적 성능평가 지표
5.6 오탐 저감 및 지속 개선
6. 현장 적용 및 검증 방안
6.1 다양한 장비에 대한 적용 방향
6.2 VoC 기반 검증 절차
7. 결 론
1. 서 론
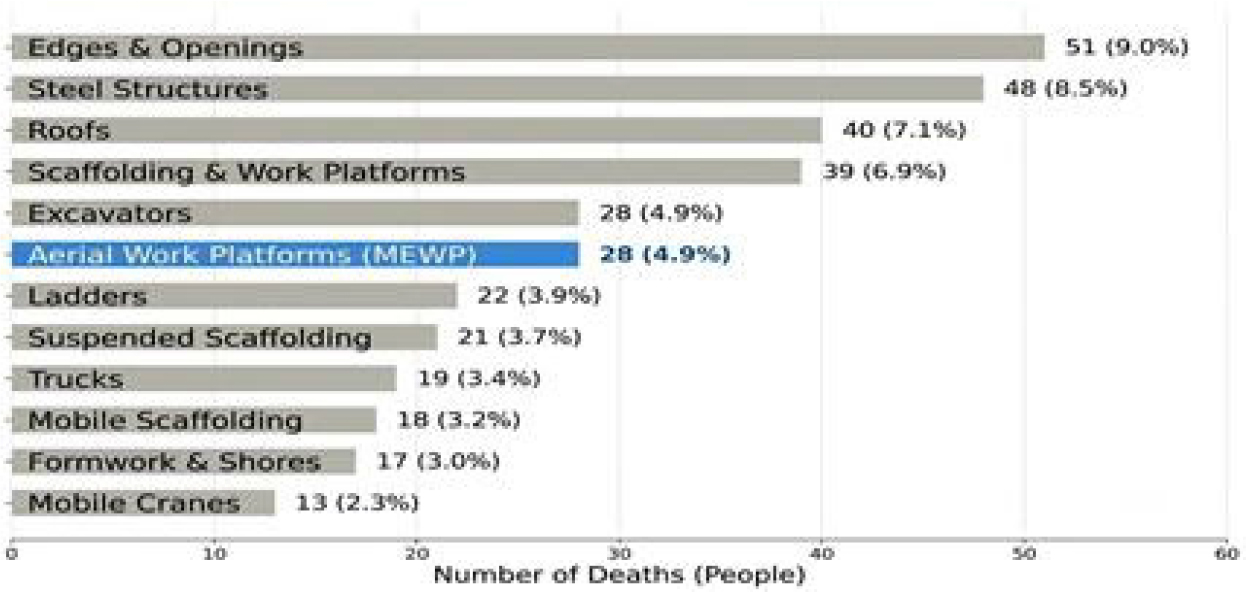
고가작업이란 사다리차, 고소작업대 등의 장비를 이용해 지상에서 일정 높이 이상 떨어진 곳에서 수행하는 작업 행위 자체를 통칭하는 용어이며, 이 중 붐의 신장·회전으로 작업대를 승강시키는 장비를 고소작업대라 한다. 이러한 고가작업은 건설, 통신, 조경, 시설물 유지보수 등 다양한 산업 현장에서 폭넓게 수행된다. 작업대가 오르내리는 동안 좁은 반경 안에서 근접 작업이 반복되다 보니, 작업자는 추락과 전도라는 두 위험에 동시에 노출된 채 작업을 이어갈 수밖에 없다. 실제로 고용노동부가 국내 중소규모 건설현장의 사망사고 원인을 분석한 결과, 고소작업대는 단부·개구부, 철골, 지붕, 비계·작업발판, 굴착기에 이어 여섯 번째로 많은 사망사고 기인물로 지목되었으며, 전체 사망사고의 4.9%를 차지하는 것으로 나타났다(MOEL, 2022). 중소규모 건설현장의 12대 주요 사망사고 기인물 현황은 Fig. 1과 같다.
이처럼 고가작업 관련 사고가 지속적으로 발생함에도, 현장의 안전관리는 여전히 관리자의 육안 감시와 사고 발생 이후의 사후 보고에 크게 의존하고 있다. 이러한 방식은 위험 상황을 사전에 예지하기 어려울 뿐 아니라, 장시간 관찰이 이어질수록 집중력이 저하되는 인간의 인지적 한계와도 맞물려 있다. 특히 관리자 한 명이 다수의 작업자와 장비를 동시에 감시해야 하는 현실적 여건에서는, 여러 위험 신호가 동시다발적으로 발생할 경우 이를 놓치거나 뒤늦게 인지하는 상황이 반복될 수밖에 없어 위험 발생과 대응 사이의 시간 간극이 크다는 근본적인 문제를 안고 있다. 특히 고가작업은 전도, 추락, 끼임·충돌, 낙하물, 과부하 등 서로 다른 물리적 기전을 가진 위험 요인이 짧은 작업 주기 안에서 복합적으로 발생할 수 있어, 단일한 감시 방식이나 한 가지 센서만으로는 이를 효과적으로 포괄하기 어렵다.
이를 해결하기 위해 IoT(Internet of Things) 센서와 영상 분석 기술을 활용하여 산업현장의 위험 상황을 실시간으로 감지하고 경보하는 스마트 안전관리 연구가 활발히 진행되고 있다(Kang et al., 2024; Jeon et al., 2020a). 그러나 기존 연구는 대체로 추락이나 끼임과 같은 단일 위험 유형을 대상으로 센서 한두 종류를 결합하는 수준에 머물러 있거나, 고정형 설비를 전제로 설계되어 있어 이동성을 가지는 고가작업 장비에는 그대로 적용하기 어렵다. 이는 위험 유형마다 요구되는 감지 대상과 판단 로직이 서로 다르기 때문으로, 하중·기울기와 같은 장비 상태 기반 판단과 영상·근접센서 기반의 작업자 행동 판단을 하나의 체계 안에서 함께 다루려는 시도는 상대적으로 드물다. 본 연구는 이러한 필요성에 대응하여, 고가작업 현장의 위험 요인을 유형별로 분석하고 이를 실시간으로 감지·판단·대응할 수 있는 AIoT 기반 통합 안전관리 시스템을 제안한다.
본 논문의 구성은 다음과 같다. 2장에서는 관련 연구와 기존 안전기준을 검토한다. 3장에서는 고가작업 현장의 위험 요인을 유형별로 분석한다. 4장에서는 이를 기반으로 한 AIoT 통합 안전관리 시스템의 설계를 기술하며, 5장에서는 위험 유형별 대응 로직을 다룬다. 6장에서는 현장 적용 및 검증 방안을 제시하고, 7장에서 결론 및 향후 계획을 서술한다.
2. 관련 연구
2.1 선행 연구의 고찰
건설 및 산업 현장의 안전사고를 예방하기 위한 IoT·AI 기반 스마트 안전관리 연구는 여러 방향에서 진행되어 왔다. 시스템 아키텍처 측면에서, Kim et al.(2021)은 건설현장의 위험지역을 도식화하고 작업자 동선에 따라 사전 정보를 제공하는 IoT 기반 스마트 안전관리시스템 아키텍처를 제안하였으며, Kim et al.(2019)은 지그비 기반 비콘과 셀룰러 통신을 결합하여 소규모 건설현장에서도 저비용으로 운용 가능한 위험구역 경보 시스템을 개발하였다. Kang et al.(2024)은 IoT 기반 건설현장 건전성 모니터링과 AI 챗봇 서비스를 결합하여 위험 상황을 실시간으로 감지·경보하는 통합 안전관리 시스템을 제시하였다.
근접·충돌 감지와 관련하여, Yoo et al.(2022)은 UWB(Ultra Wideband)를 활용해 건설현장 내 근접 위험을 감지하는 안전관리 시스템을 연구하였으며, Cho et al.(2016)은 카메라와 초음파센서를 결합한 영상기반 굴삭기 접근 감지 시스템을 개발하여 중장비-작업자 간 충돌 사고 예방 가능성을 확인하였다.
개인보호구 착용 및 작업자 상태 인식과 관련해서는, Jeon et al.(2020a)이 웨어러블 센서를 이용해 고가작업자를 식별하고 안전고리 체결 여부를 자동 감지하는 모델을 제시하였으며, Lee et al.(2022)은 딥러닝 기반으로 개인보호구 착용 여부와 작업자 얼굴 신원을 동시에 확인하는 시스템, Jeon et al.(2020b)은 YOLOv4 기반 영상 분석을 통해 안전모·안전조끼·안전벨트 착용 여부를 여섯 가지 클래스로 분류하는 실시간 작업자 안전관리 시스템, Yoo and Oh(2024)은 이미지 딥러닝을 이용해 건설현장 안전모 미착용을 인식하는 방법을 각각 제안하였다.
낙상 감지와 관련해서는 Woo et al.(2023)이 딥러닝 기반 자세 추정을 통한 낙상 감지 시스템의 구성과 적용 방안을 다루었다. 통신·인프라 측면에서 Ryu(2015)은 오픈소스 하드웨어와 MQTT(Message Queuing Telemetry Transport) 프로토콜을 활용한 IoT 게이트웨이를 개발하여, 다양한 무선 인터페이스를 지원하는 경량 게이트웨이 구조의 실현 가능성을 보였다.
한편 Lee et al.(2015)은 VoC를 체계적으로 수집·분석하여 서비스 개선에 반영하는 절차를 제시한 바 있으며, 이는 사용자 의견을 시스템 고도화에 반영하는 절차 설계에 참고할 수 있다. 이들 선행연구는 공통적으로 센서·영상 기반 실시간 감지 기술의 효과를 입증하고 있으나, 대부분 단일 위험 유형이나 개별 기술 요소에 초점을 맞추고 있어, 고가작업 현장에서 반복적으로 나타나는 여러 위험 유형을 하나의 체계 안에서 통합적으로 다루는 연구는 상대적으로 드물다. Table 1에 선행연구와 본 연구의 접근 방식을 비교하여 정리하였다.
Table 1.
Comparison between representative prior studies and this study
| Study | Risk scope | Target equipment | Judgment location |
Communication structure |
| Kang et al. (2024) |
Single-domain health/risk monitoring | Fixed facility | Server/cloud-centered | Single network |
| Jeon et al. (2020a) |
Single risk (fall via hook fastening) | Wearable, worker-centered | Device-local rule | Single network |
| Cho et al. (2016) | Single risk (approach/collision) | Fixed camera + equipment | Server-centered | Single network |
| Yoo et al. (2022) | Single risk (proximity) | Fixed UWB infrastructure | Server-centered | Single network |
| This study | 5 integrated risk types |
Mobile, parameterizable equipment | Edge-first judgment |
Redundant (dual) network |
2.2 기존 안전기준 및 선행 연구의 한계
이동식 고소작업대의 안전한 운용을 위한 기준은 한국산업안전보건공단의 기술지침을 통해 제시되고 있으며, 여기에는 장비 선정, 작업 전 점검, 아웃트리거 설치, 탑승 인원 제한 등에 관한 일반 원칙이 포함되어 있다(KOSHA, 2023). 그러나 이러한 기준은 작업 개시 전 상태를 육안으로 확인하는 정성적 점검 절차에 머물러 있다. 작업 중 지면 침하로 지지력이 낮아지거나 작업자의 피로가 누적되어 자세가 변화하는 것처럼, 작업이 진행되는 동안 실시간으로 달라지는 위험 요인은 이러한 점검만으로는 포착되지 않으며, 이를 보완할 센서 기반의 정량적 판단·자동 대응 체계 역시 기존 스마트 안전관리 연구에서 충분히 다뤄지지 않고 있다. 2.1절에서 살펴본 선행연구들은 대부분 고정형 설비를 전제로 하거나 추락·끼임과 같은 단일 위험 유형에 특화된 감지 기술을 다루고 있어, 전도·추락·끼임·충돌·낙하물·과부하가 짧은 작업 주기 안에서 함께 발생할 수 있는 고가작업 장비의 특성에는 그대로 적용하기 어렵다. 본 연구는 이러한 공백을 메우기 위해 고가작업 현장의 다섯 가지 주요 위험 유형을 통합적으로 다루는 AIoT 기반 안전관리 체계를 제안한다.
3. 고가작업 현장의 위험 요인 분석
3.1 위험 유형 분류
본 연구의 대상 범위는 붐형 이동식 고소작업대로 한정하며, 실제 운용 중인 1기종을 대상으로 시제품 구현과 현장 실증을 수행하였다. 위험 유형은 고용노동부 재해통계와 2장에서 검토한 선행연구의 사고 기전을 전수 검토하여 후보를 도출한 뒤, 발생빈도와 피해심각도를 함께 고려하는 위험성평가 원칙에 따라 우선순위를 부여하는 절차로 선정하였다. 발생빈도 측면에서는 2012~2020년 고소작업대 사망사고 172건 중 추락 80건(46.5%)·끼임 30건(17.4%)이 전체의 63.9%를 차지하여 추락과 끼임·충돌을 핵심 위험군으로 선정하였다. 전도·낙하물·과부하는 별도 통계로 구분되지는 않으나, 전복이나 낙하 시 다수 피해로 확대될 수 있어 심각도 기준으로 선정하였다. 다섯 가지 위험 유형의 발생 원인, 발생 국면, 기존 대응의 한계는 Table 2와 같다.
Table 2.
Elevated work risk types and characteristics
3.2 위험 유형별 발생 특성과 대응 방향
다섯 가지 위험 유형은 발생 국면과 대응에 필요한 기술적 접근이 서로 달라, 단일한 감지 방식으로는 효과적으로 포괄하기 어렵다. 전도와 과부하는 장비 자체의 상태 데이터(하중, 기울기, 아웃트리거 전개 상태)를 기반으로 판단해야 하는 반면, 추락과 끼임·충돌은 작업자의 위치와 자세를 실시간으로 인식해야 하는 영상·근접센서 기반 판단이 요구된다. 낙하물 위험은 사전 감지보다 통제구역 설정과 경고를 통한 예방적 접근이 중심이 된다. 이에 본 연구는 위험 유형별로 서로 다른 판단 로직을 적용하되, 이를 하나의 통합 플랫폼에서 연계 운영하는 AIoT 시스템을 4장에서 제안한다.
4. AIoT 기반 통합 안전관리 시스템 설계
4.1 시스템 설계 개요 및 원칙
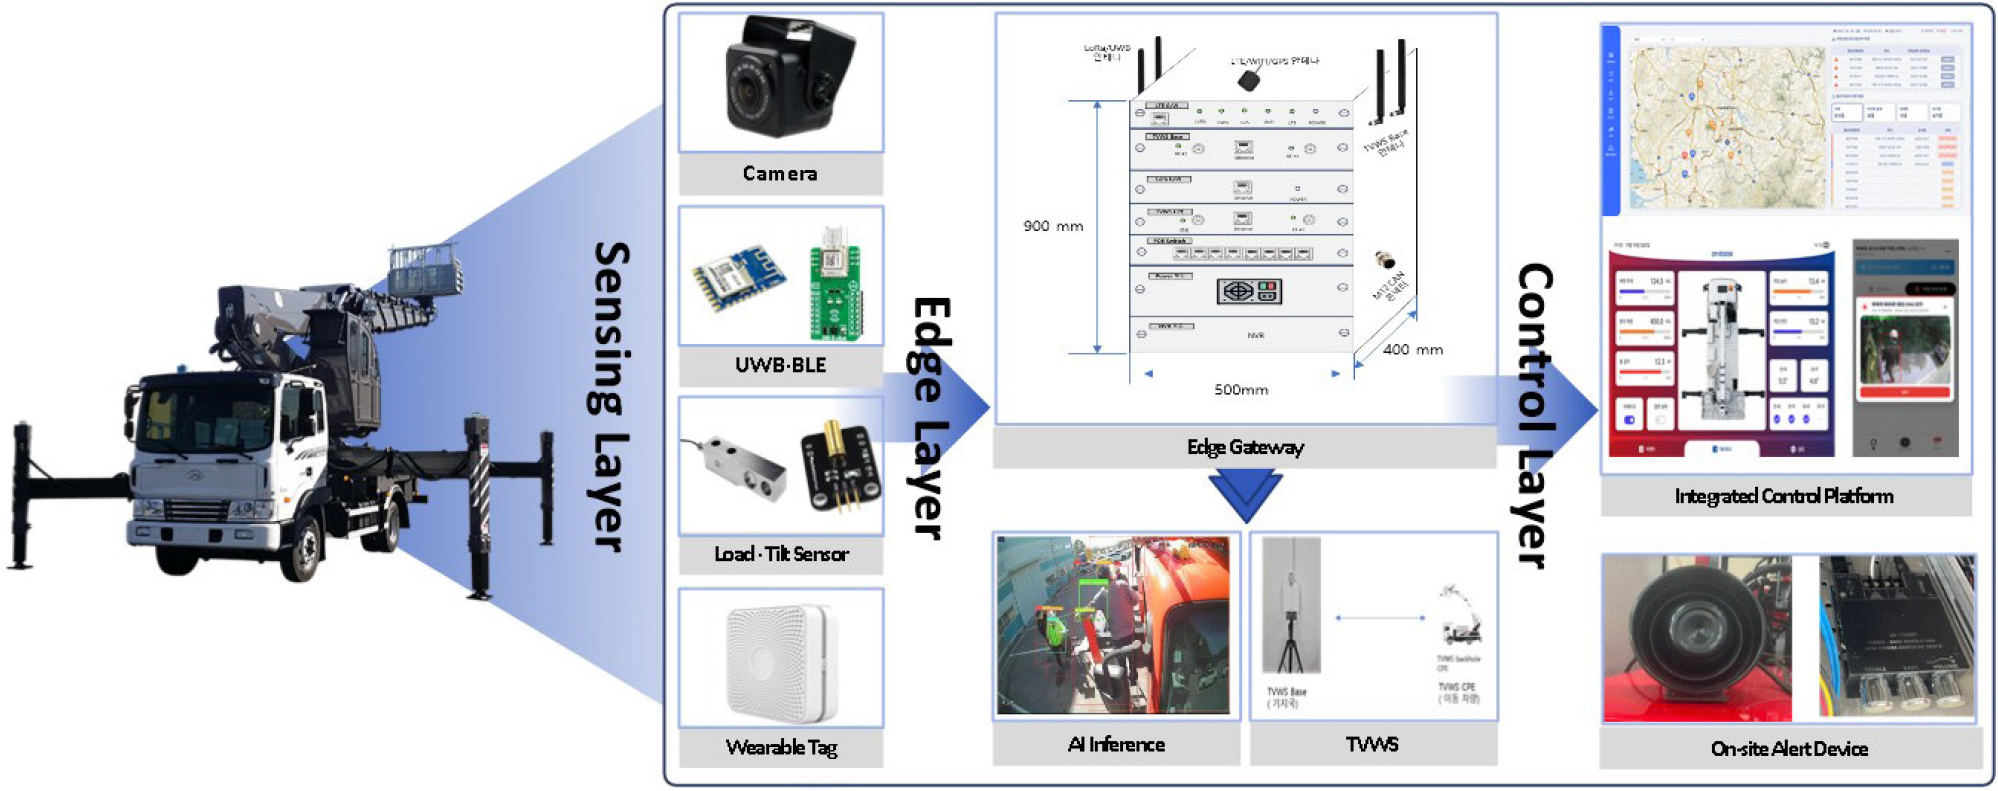
제안 시스템은 데이터를 수집하는 센싱 계층, 수집된 데이터를 기반으로 위험을 판단하는 엣지 계층, 판단 결과를 표출하고 전파하는 관제 계층의 3단계로 구성하였다. 설계 원칙은 다음과 같다. 첫째, 위험 판단은 통신 지연 없이 즉각적으로 이루어져야 하므로 엣지 디바이스에서 우선 수행한다. 클라우드·서버 중심 판단은 통신 상태에 따라 응답이 지연되거나, 통신 음영지역에서는 판단 자체가 불가능해지는 구조적 한계를 가지므로, 위험 판단의 최종 결정은 현장의 엣지 디바이스가 담당하고 관제 서버는 이를 집계·시각화하는 역할로 분리하였다. 둘째, 특정 장비의 구조에 종속되지 않고 다양한 고가작업 장비에 적용할 수 있어야 한다. 셋째, 과도한 알림으로 인한 작업자의 경보 피로를 방지하기 위해 위험도에 따라 알림을 차등화한다. 이 세 원칙은 3장에서 분석한 다섯 가지 위험 유형이 발생 국면과 판단 방식 면에서 서로 다르다는 점을 전제로 하며, 위험 유형이 늘어나거나 장비가 달라지더라도 계층 구조 자체는 그대로 유지한 채 센서 구성과 판단 로직만 조정할 수 있도록 하는 데 목적이 있다. 제안 시스템의 전체 구성은 Fig. 2와 같다.
4.2 센싱 및 데이터 수집 계층
센싱 계층은 다채널 카메라, 근접 감지 센서(UWB(Ultra Wideband)/BLE(Bluetooth Low Energy)), 하중·기울기 센서, 웨어러블 태그로 구성된다. 카메라는 작업대 주변과 지상 위험구역을 함께 촬영하여 영상 기반 위험 판단에 활용하며, 사각지대를 줄이기 위해 여러 시점에서 동시에 촬영하도록 배치한다. 근접 감지 센서는 작업자와 장비 간 거리를 실시간으로 측정하며, 웨어러블 태그는 작업자가 착용하는 소형 디바이스로 근접 감지 센서와 연동되어 개별 작업자의 위치를 식별하고 접근 경보 신호를 함께 송신한다. 하중·기울기 센서는 아웃트리거 지지 상태와 작업대 적재 하중을 상시 모니터링하여 전도·과부하 판단에 활용한다. 각 센서에서 수집된 데이터는 Table 3에 제시한 바와 같이 RTSP(Real Time Streaming Protocol)·MQTT·BLE(Bluetooth Low Energy) 프로토콜을 통해 엣지 게이트웨이로 전달되며, 서로 다른 종류의 센서 데이터가 하나의 판단 흐름 안에서 함께 처리될 수 있도록 시간 동기화된 형태로 집계된다. 이렇게 수집된 데이터는 4.3절에서 다루는 엣지 기반 위험 판단 계층의 입력으로 활용된다.
Table 3.
System components and functions
4.3 엣지 기반 위험 판단 계층
엣지 계층의 핵심인 게이트웨이는 임베디드 시스템에 AI 추론 모듈과 이중화 통신 모듈을 탑재하여, 주 통신망 장애 시에도 보조 통신망으로 자동 전환함으로써 통신 연속성을 보장한다. 영상 기반 판단을 위한 AI 모델은 객체 검출, 객체 추적, 자세 추정, 행동 분석의 다단계 추론 구조로 구성하였다. 객체 검출은 Anchor-Free 구조의 1-stage 검출 모델인 YOLOv8을 적용하였으며, 실시간 추론속도·검출 정확도·TensorRT/Jetson Orin 지원과 원거리 소형 객체 검출 성능이 우수해 채택하였다. 객체 추적은 Kalman Filter·Hungarian Matching 기반 DeepSORT를 적용하여, 다수 작업자 동시 추적 및 가림 상황에서의 ID 유지 성능을 근거로 선정하였다. 자세 추정에는 스켈레톤 기반 Pose Estimation 모델을 적용하였으며, 5.4절에서 다룬 검증 플랫폼에서는 TensorRT 기반 FP16 가속을 통해 임베디드 Edge AI 환경에서의 실시간 추론 성능을 확보하였다. 다만 각 모델의 학습 데이터셋 규모, 클래스 구성, 라벨링 및 검수 방법, 학습/검증/시험 데이터 분할, 세부 하이퍼파라미터 및 학습 환경의 전체 사양은 지면 제약상 제시하지 않았으며, 후속 연구에서 상세 기술할 예정이다. 이러한 AI 추론 파이프라인은 임베디드 Edge AI 플랫폼에 탑재하여, 네트워크가 단절된 상황에서도 관제 서버와의 통신 없이 독립적으로 위험 판단이 가능하도록 설계하였다.
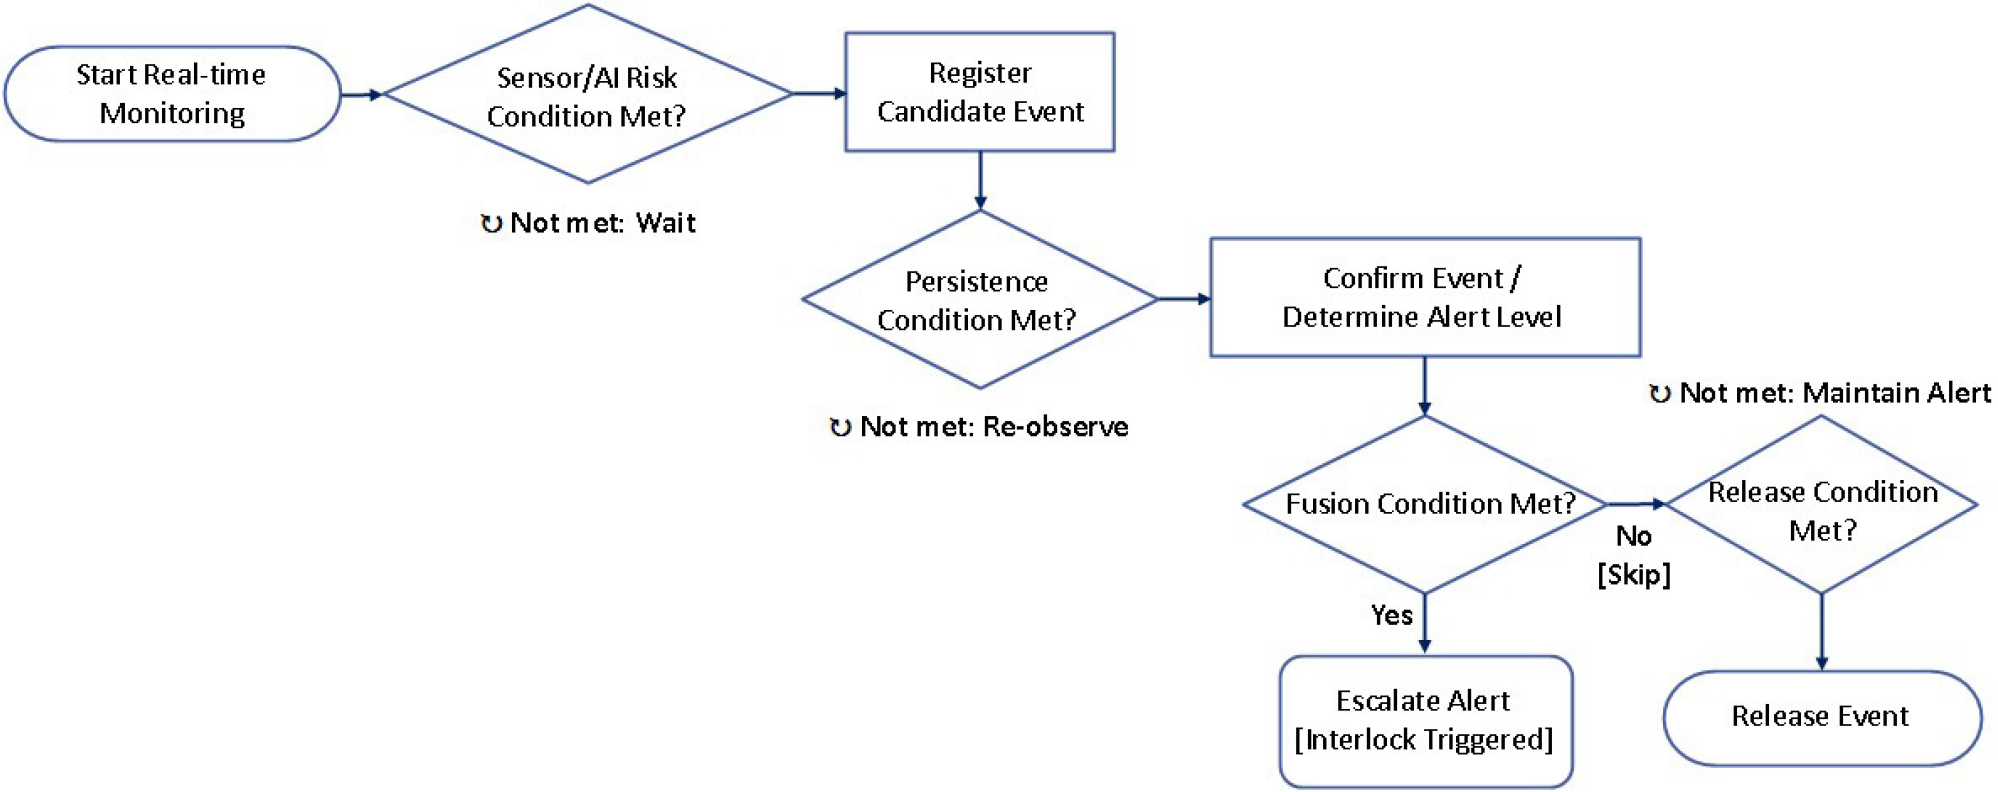
위험 판단은 규칙 기반 조건과 지속시간 임계값을 결합한 하이브리드 방식을 채택하였다. 여기서 규칙 기반 조건은 두 갈래로 구성된다. 하나는 하중·기울기·아웃트리거 전개 상태 등 장비 자체의 센서 값이 사전 정의된 조건을 충족하는지 판단하는 상태 기반 규칙이며, 다른 하나는 AI 모델이 산출한 객체 인식·행동 분석 결과가 위험 패턴에 해당하는지 판단하는 인식 기반 규칙이다. 두 갈래의 규칙이 동시에 성립하는 융합 조건에서는 개별 조건보다 더 높은 위험도로 판단하여 경보와 인터록을 함께 발동한다.
임계값 설정은 위험도에 따라 보수성을 차등화하는 원칙을 따른다. 안전과 직결되어 미탐지가 치명적인 항목은 임계값을 낮춰 민감하게 판정하고, 배경·조도 변화로 오탐이 잦은 항목은 임계값을 높여 보수적으로 판정한다. 또한 단일 프레임·순간값 기준의 즉시 경보는 오탐을 유발하므로, 시간창 내 판정 비율·최소 판정 횟수·히스테리시스를 결합한 3중 조건으로 이벤트를 확정한다. 구체적 설정값은 장비 상태 기반 항목(전도·과부하)은 법정기준·KC 인증기준을, 영상·근접센서 기반 항목(추락·끼임·충돌)은 반복 시험 결과를 근거로 5장에서 유형별로 제시한다. 엣지 기반 위험 판단 로직의 처리 흐름은 Fig. 3과 같다.
4.4 관제 및 알림 계층
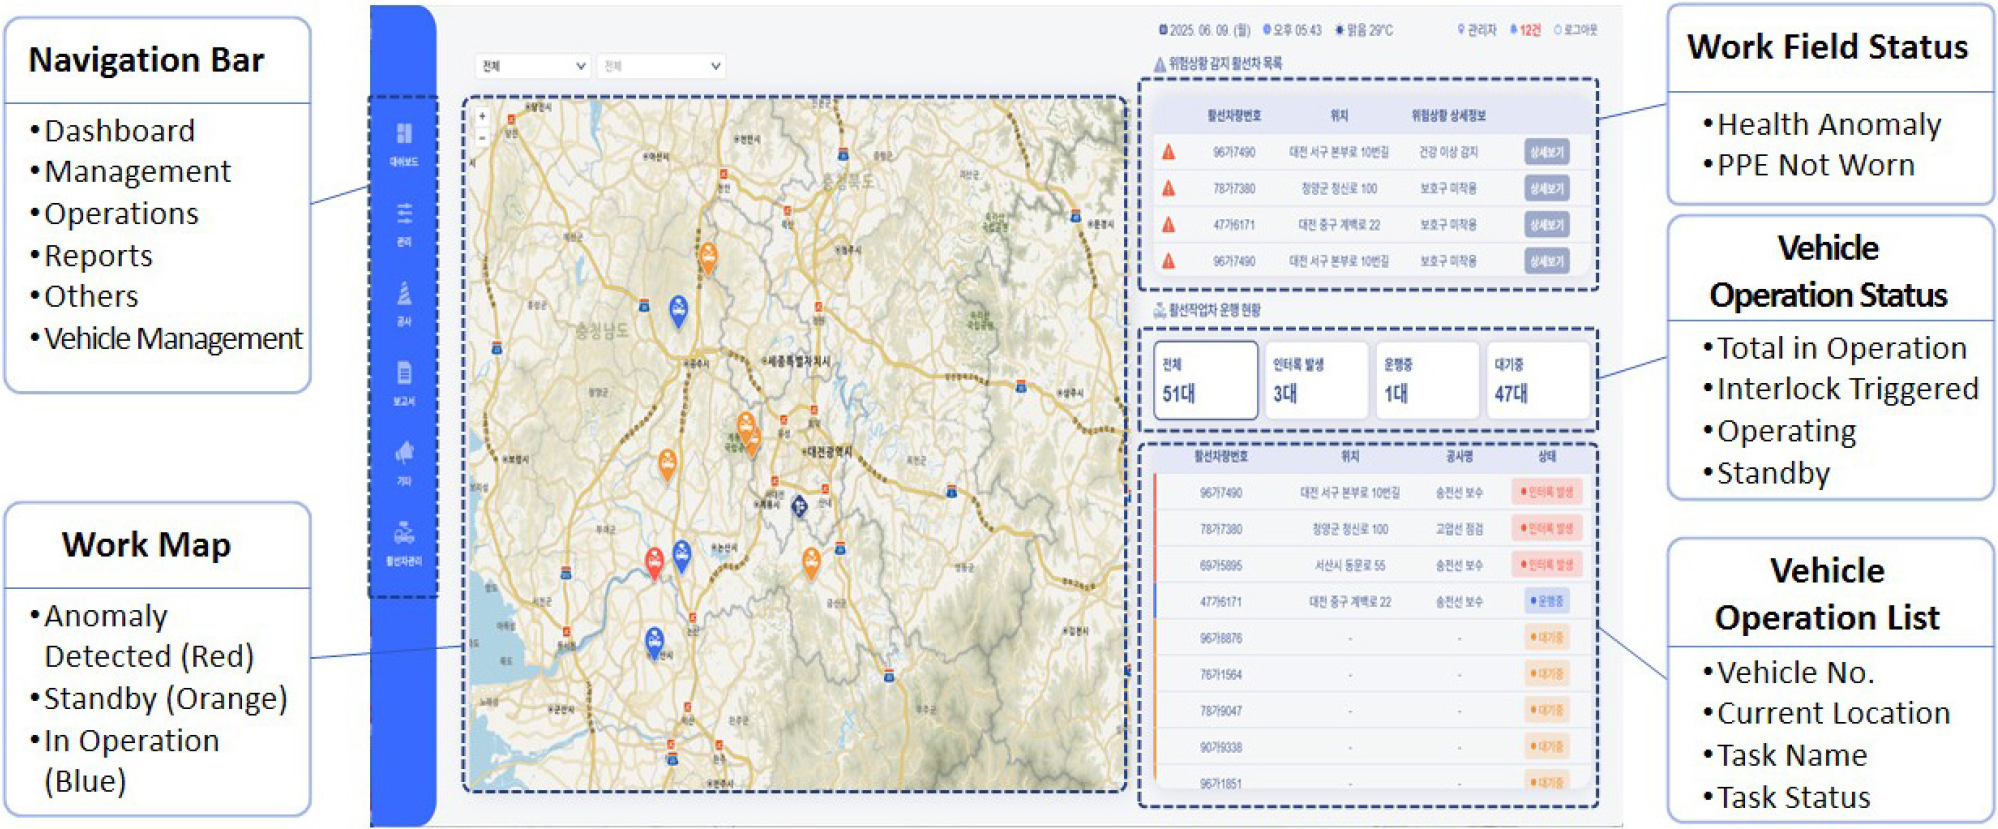
관제 플랫폼은 웹 서비스와 모바일 앱으로 구성되며, GIS 기반 장비 현황 모니터링과 실시간 영상 확인, 위험 이벤트 이력 조회 기능을 제공한다. 위험 이벤트 발생 시 위험도에 따라 알림을 우선순위화하여 표출하며, 현장에는 스피커와 경광등을 통한 즉각적인 음성·시각 경보를 함께 제공한다. 이벤트 처리는 현장 경보 → 관제 플랫폼 알림 → 이력 저장의 순서로 이루어지며, 저장된 이력은 반복 발생 여부 분석과 6.2절에서 다루는 VoC 기반 개선 절차의 기초 자료로 활용된다. 통합 관제 플랫폼의 화면 구성은 Fig. 4와 같다.
5. 위험 유형별 대응 로직 설계
5.1 전도 위험 대응 로직
전도 위험 판단은 아웃트리거 4개 지지점의 착지 여부와 붐 조작 상태를 융합하여, 미착지 상태에서 붐 조작이 감지되면 경보와 유압 인터록을 발동해 상승을 제한한다. 전복 안전성 자체는 사업주의 설치·사용 의무를 규정한 산업안전보건기준에 관한 규칙 제186조와, 제조사의 제작·안전인증 기준을 규정한 「위험기계·기구 안전인증고시」 별표7(KC 안전인증, 전복안정도 계산·실물 전복시험)로 각각 별도 확보되며, 본 로직은 그 인증된 안정범위 내에서 착지 상태를 상시 감시한다. 순간적 신호 변화로 인한 오경보를 막기 위해 상태가 일정 시간(400 ms) 이상 유지될 때에만 인터록을 발동하는 디바운스 방식을 적용하였다.
5.2 추락 위험 대응 로직
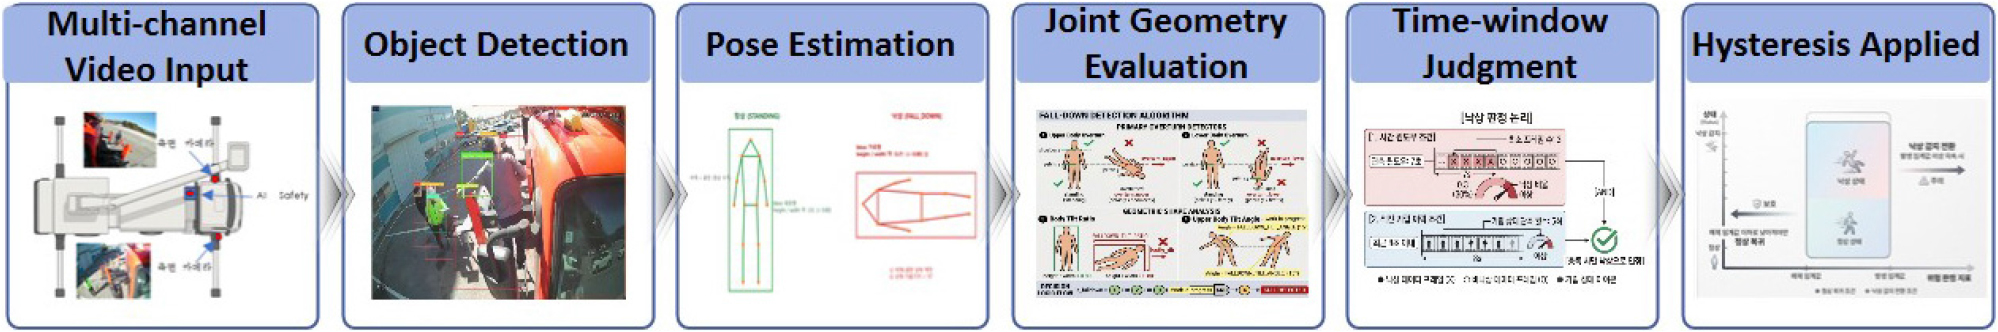
추락 위험은 카메라 영상에서 작업자의 자세를 실시간으로 추정하는 방식으로 판단한다. 영상 감지 모듈은 객체 탐지 결과에 사람이 포함된 프레임에 한해 자세 추정을 수행하여, 신체 관절의 위치 관계를 스켈레톤 형태로 추출한다. 낙상 여부는 단일 조건이 아니라 관절 간 기하학적 관계 여러 가지를 종합적으로 평가하여 판정하는데, 구체적으로는 신체 주요 관절의 상대적 높이 관계, 몸통이 수직 방향 대비 기울어진 정도, 자세 변화 속도, 해당 자세의 지속 여부 등 복수의 지표를 함께 고려한다. 이는 앉은 자세나 허리를 굽힌 자세와 같은 정상적인 작업 동작을 낙상으로 오인하지 않도록 하기 위함이다. 또한, 최근 7.0초 이내 낙상 판정 비율이 0.3 이상이면서 직전 8.0초 이내 정상 기립이 관측된 경우에만 낙상을 확정하고, 비율이 0.1 미만으로 낮아지면 해제하는 히스테리시스로 경계값 부근의 반복 점멸을 방지하였다. 이 값은 기립에서 낙상 전환 100회 시험으로 검증하였다. 판정 경계값 부근에서 경보가 반복적으로 켜졌다 꺼지는 것을 방지하기 위해 발생과 해제 조건에 서로 다른 기준을 적용하는 히스테리시스도 함께 적용하였다. 카메라의 촬영 각도에 따라 관절의 상하 관계가 명확히 드러나지 않는 사각지대가 발생할 수 있으므로, 측면과 사선을 포함한 다채널 촬영으로 이러한 인식 공백을 보완하도록 설계하였다. 추락 위험 판단 로직의 처리 흐름은 Fig. 5와 같다.
5.3 낙하물 위험 대응 로직
낙하물 위험은 낙하하는 물체 자체를 영상으로 검출하여 판단하는 방식이 아니라, 낙하가 발생할 수 있는 지상 위험구역에 대한 작업자 진입을 관리함으로써 사고를 사전에 차단하는 예방적 접근을 취한다. 이는 고속으로 낙하하는 공구·자재를 프레임 단위 영상에서 실시간으로 검출하는 것이 기술적으로 어려우며, 설령 낙하 자체를 검출하더라도 경보 시점에는 이미 낙하가 진행 중이어서 대응 실효성이 낮다는 판단에 따른 것이다. 구체적으로는 붐 길이와 작업 높이에 따라 물체가 낙하할 수 있는 지상 반경을 산정하여 카메라 영상 내 ROI(Region of Interest)로 설정하고, 해당 ROI 내 사람의 진입 여부를 객체 검출 모델로 상시 감지한다. ROI 내에 사람이 감지되면 즉시 현장 경보 및 관제 플랫폼 알림을 발생시켜 통제구역 이탈을 유도한다. 즉 본 시스템의 낙하물 대응 로직은 낙하 이벤트 자체에 대한 사후 검출이 아니라 낙하 위험구역에 대한 사전 접근통제에 해당하며, 이 점에서 영상 기반 자세·행동 판정을 통해 사고 발생 여부를 직접 판단하는 추락·끼임·충돌 위험 대응 로직과는 성격이 구분된다.
5.4 끼임·충돌 및 과부하 위험 대응 로직
끼임·충돌 위험은 작업자-장비 간 거리를 3단계(3 m 이상 안전, 1~3 m 주의, 1 m 이하 위험)로 구분해 단계별 경보를 높이며, 위험구역 연속 감지가 일정 시간 지속될 때에만 경보를 상향하는 시간창 판정으로 순간 오탐을 막는다. 현장 실증에서 근접 반복진입 시 경보 과다가 확인되어, 연속감지 3초·쿨다운 10초·채널 간 최소간격 8초의 게이팅으로 재조정하였다. 과부하 위험은 하중이 정격하중(200 kg)을 초과하면, 사업주의 설치 의무와 제조사의 인증기준에 따라 장비를 즉시 정지시키며, 붐 상승 상태에서는 아웃트리거 동작을 제한하는 등 상호 제약 조건을 반영하였다. 다섯 가지 위험 유형의 판단 근거, 조건, 경보 채널 및 임계값 산정 근거는 Table 4와 같다.
Table 4.
Risk-type judgment logic and alert channels
5.5 정량적 성능평가 지표
평가지표는 판단 방식에 따라 나누어 정의하였다. 객체를 검출·식별하는 항목은 Precision, Recall, F1-Score, mAP50, mAP50-95로 평가하였고, 쓰러짐·위험구역 침입·접근 감지와 같이 이벤트 발생 여부를 판단하는 항목은 True Positive, False Positive, False Negative 분석을 통해 정확도를 산정하였다. 평가 항목별 관련 위험유형, 지표 및 측정 방법은 Table 5와 같다. 낙상 판정은 정상 작업자세(앉기·허리굽힘 등) 100회 시험에서 오탐 2건 이하, 바닥 장비·그림자 등 정적 대상 100회 시험에서 오탐 0건으로 각각 확인되었으며, 기립에서 낙상으로 전환되는 시나리오 100회 시험에서는 98.0%의 검출 민감도를 보였다. 객체 인식, 위험구역 침입 감지, 접근 객체 감지는 Table 6에 제시한 바와 같이 각각 98.9%, 99.3%, 99.1%의 종합 정확도를 확인하였다. 아울러 위험 인지부터 경보 표출까지의 실시간성도 함께 검증하였는데, 근접센서 기반 위험 이벤트는 평균 727 ms의 종단간(End-to-End) 처리시간을 보였으며, 영상 기반 객체 인식 모델은 TensorRT 가속을 적용한 단일 스트림 기준 12.6~12.7 FPS의 처리 속도를 확보하였다.
Table 5.
Quantitative performance evaluation plan
Table 6.
Measured results from single-platform field trial (preliminary, not generalized)
이러한 평가 체계를 실제로 적용하여, 활선작업차 작업환경을 모사한 옥외 시험장에서 작업자 3인과 차량·일반인의 접근 및 위험구역 이동 시나리오에 대해 총 1,800회의 반복 시험을 수행하였다. 카메라는 작업차 전방 중앙, 좌측 상단, 우측 상단 및 후방 4개 위치에 설치하여 촬영하였으며, 시험은 옥외 자연광 조건에서 날씨 변화에 따른 조도 변동을 포함하여 차량 5~20 km/h 접근 조건 등으로 수행하였다. 그 결과는 Table 6과 같다. 다만 이는 단일 기종을 대상으로 한 선행 결과이며, 다양한 장비로의 일반화 가능성은 6.1절에서 별도로 다룬다.
본 실증에서는 제안 시스템의 전체 기능 중 영상 및 근접센서 기반으로 구현된 객체인식, 위험구역 침입 감지 및 접근 객체 감지 기능을 중심으로 우선 성능을 검증하였다. 반면 전도·과부하 등 장비 상태 기반 판단과 추락·끼임·충돌의 종합적인 위험판단 성능은 다양한 작업 조건 및 반복 시나리오를 대상으로 추가적인 정량 검증이 필요하다. 따라서 Table 6의 결과는 단일 붐형 고소작업대를 대상으로 수행한 선행 실증 결과로 한정하여 해석하였다.
5.6 오탐 저감 및 지속 개선
영상 기반 판단은 조도 변화나 유사 형태의 배경으로 인해 오탐이 발생할 수 있으므로, 판단 결과에 신뢰도 값을 함께 산출하여 낮은 신뢰도의 판단은 경보로 직접 연계하지 않도록 하였다. 또한 복수의 위험 이벤트가 동시에 발생하는 경우 위험도가 높은 이벤트를 우선 표출하는 순위화 로직을 적용하였다. AI 모델은 현장에서 수집되는 데이터를 기반으로 주기적인 재학습을 통해 인식 정확도를 지속적으로 향상시키는 구조를 갖춘다.
6. 현장 적용 및 검증 방안
6.1 다양한 장비에 대한 적용 방향
고가작업 장비는 제조사·모델에 따라 붐 구조, 탑승함 형태, 아웃트리거 배치 등이 상이하여, 특정 장비에 고정된 시스템은 다른 장비로 확장하기 어렵다. 이에 본 시스템은 위험판단 값을 코드에 고정하지 않고 장비별로 설정 가능한 파라미터 형태로 구성하였다. 실제 운용 중인 붐형 고소작업대 1기종을 대상으로 이 파라미터를 적용한 시제품 구현과 현장 실증을 완료하였으며, 5.4절에서 제시한 바와 같이 다중 카메라 기반 객체 인식 및 위험구역 침입 감지 기능에서 우수한 성능을 확인하였다. 다만 서로 다른 구조의 여러 장비로 일반화하기 위한 파라미터 산정·보정 절차는 아직 확립되지 않아 향후 과제로 남아 있다.
6.2 VoC 기반 검증 절차
현장 검증은 작업자 그룹과 관리 주체 그룹의 의견을 구두 면담·설문으로 수집하여 위험 판단 정확도·알림 적절성·조작 편의성으로 구분하고, 소프트웨어 중심 단기 개선과 하드웨어·센서 중심 중기 개선으로 나누어 반영하는 순환적 체계로 운영한다. 위험 유형별로도 센서 기반 유형은 임계값 적절성을, 영상·근접센서 기반 유형은 조도·자세 조건별 인식률을 확인하여 5.5절의 재학습·임계값 최적화에 반영한다.
이러한 절차를 실제로 적용하여, 실제 운용 중인 붐형 고소작업대 1기종을 대상으로 VoC를 선행 실시하였다. 운용 주체 4명·관리 주체 3명 등 7명으로부터 3일간 의견을 수렴한 결과, 8개 평가영역 전체 평균은 4.35점(5점 만점)으로 높은 만족도를 기록하였으며, 인터록 기능이 양측 모두에서 가장 높은 평가를 받았다. 실증 과정에서는 팝업 중첩, 위험반경 정보의 낮은 직관성, 인터록 원인 미표기라는 세 가지 문제점이 확인되어 우선 개선 대상으로 선정하였으며, 그 개선 전후 구성은 Fig. 6과 Table 7에 정리하였다. 이 결과는 단일 기종에 대한 선행 검증이며, 타 장비 확장 시에는 별도의 VoC 재수행이 필요하다.
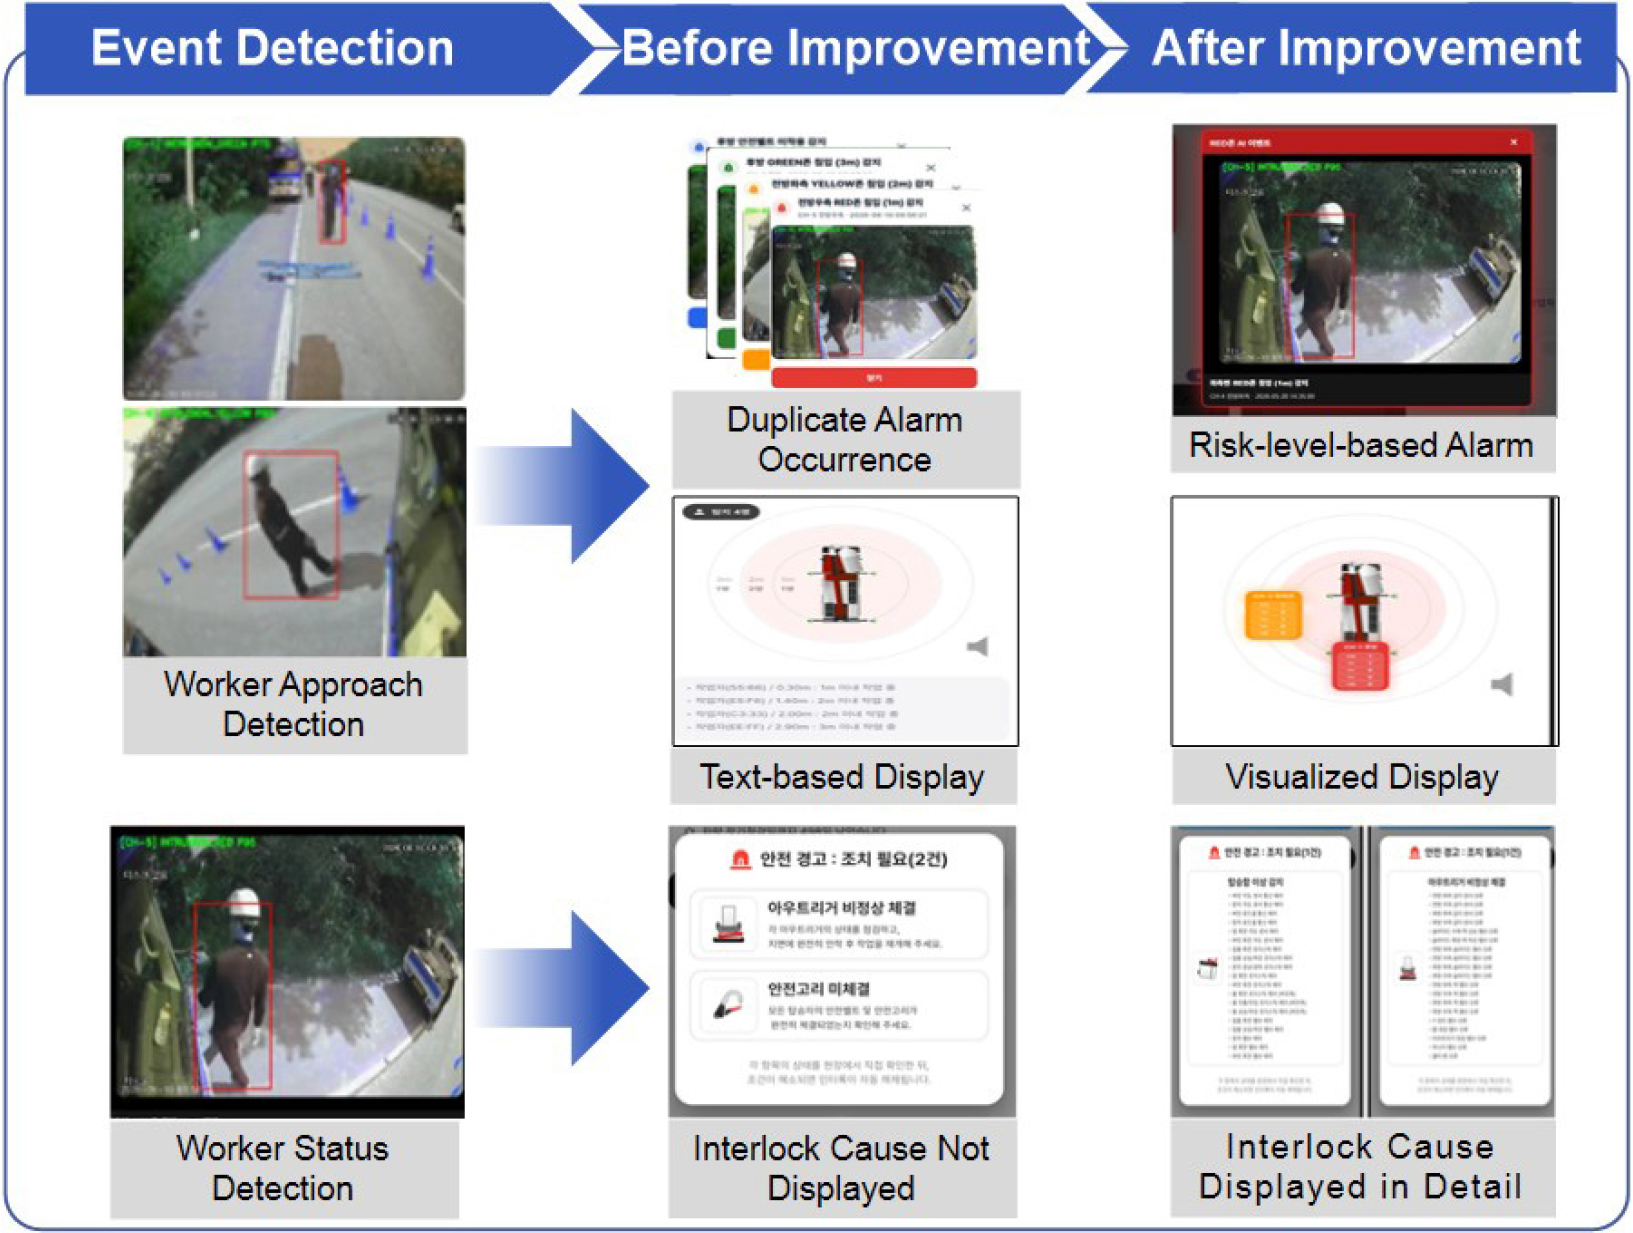
Table 7.
Priority VoC improvement items and implementation outcomes
7. 결 론
본 연구는 고정형 설비나 단일 위험 유형 중심의 기존 스마트 안전관리 연구가 다루지 못했던 이동식 고가작업 장비의 복합적 위험 요인을 하나의 체계 안에서 통합적으로 감지·판단·대응하는 AIoT 기반 안전관리 시스템을 제안하였다. 위험 유형별로 상이한 판단 로직을 설계하고, 센싱-엣지 판단-관제 알림의 3계층 구조와 하이브리드 판단·이중화 통신을 통해 실시간성과 통신 연속성을 확보하였으며, 위험판단 값을 장비별 설정 파라미터로 구성하여 확장 가능성을 열어두었다. 아울러 작업자와 관리 주체의 의견을 수렴하는 VoC 체계를 구축하여 소프트웨어 중심의 단기 개선과 하드웨어·센서 중심의 중기 개선을 구분해 반영할 수 있도록 하였다.
붐형 고소작업대 1기종을 대상으로 한 시제품 구현 및 현장 실증에서 객체 인식 정확도 98.9%, 위험구역 침입 감지 정확도 99.3%를 확인하였으며, 운용·관리 주체 7명을 대상으로 한 VoC 조사에서도 5점 만점에 평균 4.35점의 만족도를 얻어 시스템의 실효성을 확인하였다. 다만 이는 단일 기종에 대한 선행 검증 결과로, 서로 다른 구조를 가진 장비로의 일반화 가능성은 확인되지 않았다는 한계를 가진다.
향후에는 다양한 고가작업 장비를 대상으로 파라미터 산정·보정 절차를 구체화하고, 다양한 조도·작업 자세 조건에서 낙상 판단 로직의 정량적 성능(검출률·오탐률)을 검증하여 범용 안전관리 시스템으로 고도화할 계획이다.